

AI外観検査の撮影条件|照明・背景・カメラ位置で変わる検出品質
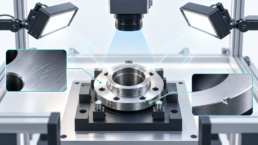
AI外観検査では、検出したい欠陥が安定して写る撮影条件を先に作ります。欠陥の種類を決め、照明→位置と背景→レンズ・カメラ→現場条件の順に確認すると、撮影側と解析側の課題を切り分けられます。
光学メーカーの解説でも、細部を再現する能力は画素の大きさだけでなく、光学系や照明に影響されると説明されています。 本記事では、静止画を使う外観検査で、何を固定し、何を変えて評価するかを整理します。
最初に、検出したい違いを定義する
傷・欠損・汚れを一つにまとめない
同じ製品でも、輪郭の欠けと表面の薄い傷では、見たい情報が違います。対象となる欠陥の種類、位置、大きさ、良否の境界を先に整理します。
外周の欠けを見たいなら輪郭、表面の傷を見たいなら表面特徴が見える条件を比較します。「異常を全部見つけたい」から、まず具体的な判定対象へ絞ることが大切です。
判断が難しいサンプルを含める
明確な不良だけでなく、良品のばらつき、境界に近い状態、担当者で判断が分かれる状態を集めます。欠陥の種類や現場で生じる変動を整理し、評価に含めるサンプルを決めます。
欠陥の現物と画像を対応づけ、どこを見て判断したかが残るようにすると、撮影条件の評価を共有しやすくなります。
照明は、対象に見せたい特徴から選ぶ
輪郭を見る照明と表面を見る照明を分ける
背面から照らして輪郭を見やすくする方法や、表面への光の入り方を調整する方法などがあります。
傷のような表面の特徴では、低い角度の照明で散乱光を利用する方法もあります。 ただし、方式だけで決めず対象の材質と欠陥を使って見え方を比較しましょう。
反射や影が判断を邪魔していないか見る
強い反射や影によって必要な情報が隠れる場合があり、照明のムラはしきい値処理を難しくすることもあります。
検証では、一つの照明条件で良品と不良品を並べて撮り、照明条件を変えたときに両方の見え方を比較します。欠陥が見やすくなっても、良品の反射を新たな異常として拾うなら調整が必要です。
背景・距離・姿勢をそろえる
対象を置く基準を作る
部品の位置や向きが毎回変わる場合、対象の状態と撮影の違いを切り分けにくくなります。治具や目印などで位置決めを行う方法を検討し、どの変動を許容するかも決めます。
すべてを厳密に固定できない現場では、その変動をサンプルへ含めます。きれいに置いた画像だけで確認してから、現場では自由な置き方に変える進め方は避けましょう。
背景と外光の影響を確認する
背景の模様や色、周辺から入る光も、比較する条件として記録します。照明の種類を変えた効果なのか、窓から入る光が変わった影響なのかが分かるようにするためです。
色の違いを検査したい場合は、色の情報を後処理で消さないことも確認します。見やすさのための補正と、判定に必要な特徴の保存を分けて考えましょう。
画素数だけでカメラを決めない
必要な細部が区別できるか確認する
撮影範囲が広くなると、同じ画素数でも対象の細部に使える画素が変わります。ただし、細部を何画素で撮影するかだけでは、実際に区別できるかを決められません。レンズやコントラストも関わるためです。
検出したい最小の違いを含む現物を使い、画面中央だけでなく、必要な撮影範囲で見え方を確認しましょう。特定の画素数を「外観検査に十分」と一律に扱わないことが重要です。
ピントと撮影設定を記録する
比較する際は、撮影距離、レンズ、ピント、照明、露光などの設定を残します。同じカメラでも設定や位置が違えば、同じ条件の検証にはなりません。
動く対象を撮る場合は、実際の搬送条件で画像を確認する計画を立てます。静止させたときの画像だけで、運用中の見え方まで確認できたとは扱わないようにします。
撮影条件を変える検証は、一項目ずつ整理する
比較表を作って判断する
試した条件ごとに、良品と不良品の見え方、反射、影、位置変動、現場での維持のしやすさを記録します。条件を同時に大きく変えすぎると、何が効いたのか分かりにくくなります。
見た目の鮮明さだけで選ばず、必要な欠陥を区別する情報が残るか、良品のばらつきをどこまで許容できるかを確認します。
解析結果の誤りを分けて残す
対象を拾えなかった例と、良品を対象として拾った例に分けます。画像自体に情報がないのか、前処理やモデルの判断に課題があるのかも見直します。
反射や影が判断に影響する画像では、対象の構造と撮影条件を照合します。製造ラインへの導入を検討する際は、実際の搬送条件で撮影し、見逃しと良品の誤検出を確認します。
輪郭の欠けと表面傷を別々に評価する例
部品の外周の欠けと、表面の薄い傷を確認したい場合、正常品、欠けのある品、傷のある品をそろえ、各個体を同じ姿勢・距離で撮影します。
外周は背面照明を候補にして輪郭を比較し、表面傷は反射の方向を変えて傷と背景の差を確認します。背面照明で輪郭が見えても表面の傷が見えるとは限らないため、同じ照明ですべてを判定することは難しいです。
照明条件ごとに、欠陥の位置、見逃した例、良品を候補にした例、反射で読めない範囲を記録します。撮影条件を固定してから解析し、画像に情報がないのか判定処理が情報を使えていないのかを切り分けます。
例えば横100mmの範囲を横2000画素で撮ると、単純な割り算では0.05mm/画素です。幅0.2mmは4画素相当ですが、これだけで検出可能とは判断できません。レンズの解像、ピント、コントラスト、搬送時のぶれを含めて実物で検証します。
条件を選んだら、別個体や別ロット、実際の搬送状態でも確認します。相談時は欠陥例だけでなく、良品のばらつき、照明配置図、撮影設定、現場で固定できない条件があるとスムーズです。
記録表:撮影テストで比べる項目
| 項目 | 固定・記録する条件 | 確認する結果 |
| 照明 | 配置・方向・明るさ | 欠陥と良品の区別・反射 |
| 対象 | 個体・姿勢・距離・背景 | 欠陥の位置と見え方 |
| 撮像 | 視野・ピント・露光 | 細部・ぶれ・飽和 |
| 運用 | 搬送状態・外光・ロット | 現場でも条件を維持できるか |
撮影と解析を一緒に相談する
ファントムでは、外観の違いや異物など、確認したい対象に合わせて画像解析を行います。 相談時は、対象画像だけでなく、見つけたい違いの現物・判断基準・撮影条件・現場で維持できる制約をまとめておくとスムーズです。
カメラの購入や大規模な収集を始める前に、少数の代表的な状態で撮影方法を検討すると、収集すべき画像の条件を決めやすくなります。AIの選定と、判定に必要な画像づくりを一緒に進めることが重要です。
画像解析AIの用途・相談:https://fantom.co.jp/product/image-analysis/